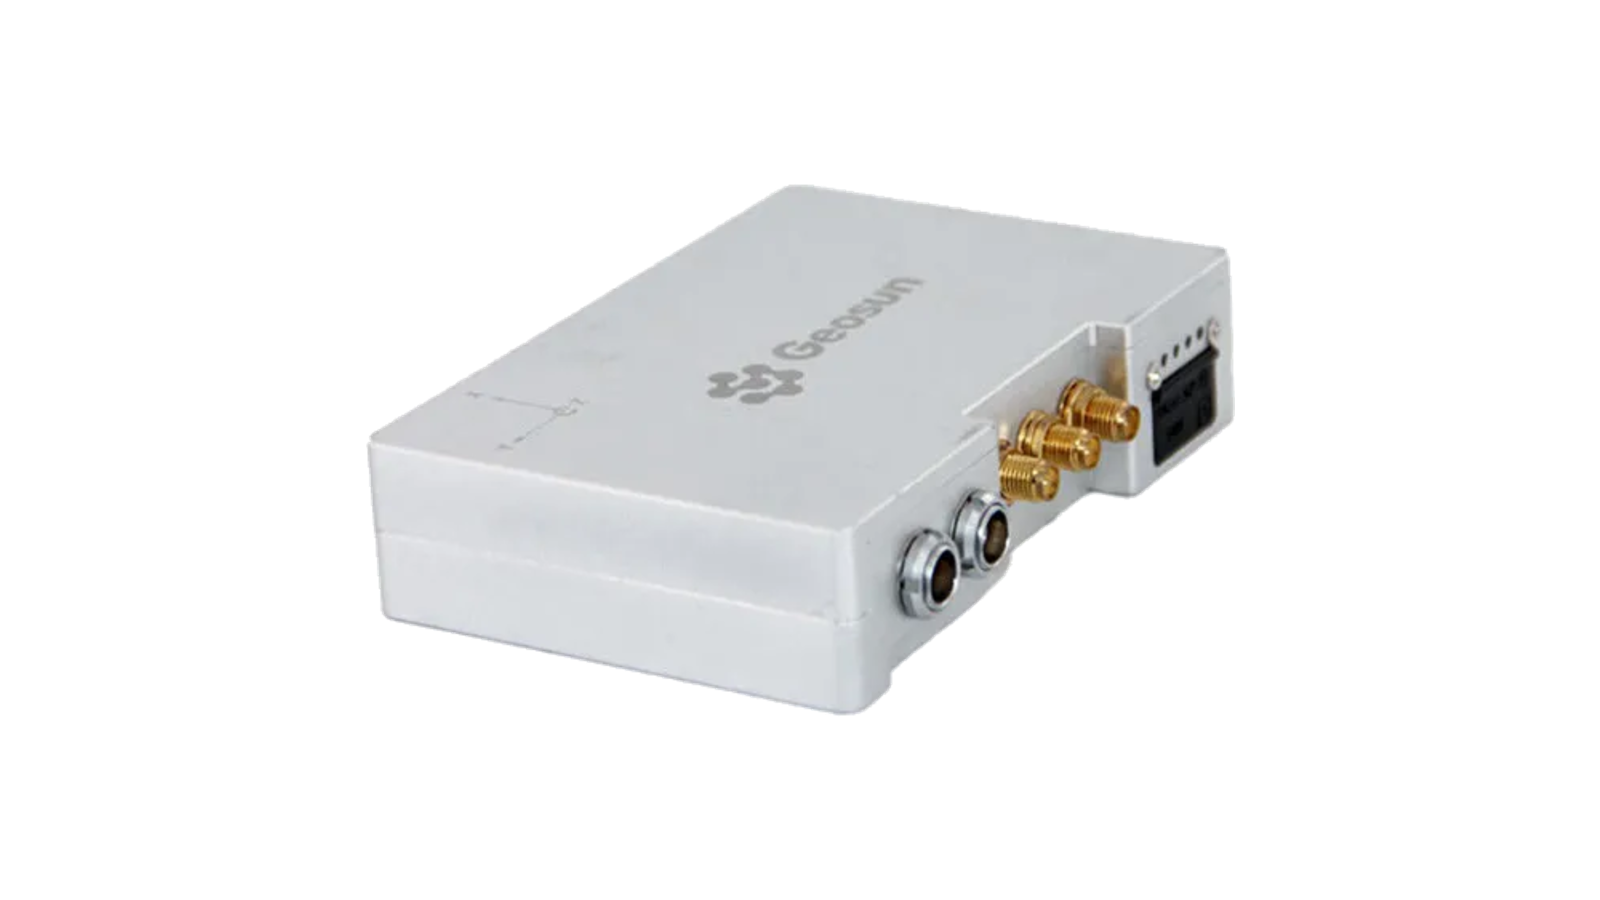
Em um levantamento LiDAR, o scanner mede distâncias e ângulos. Para transformar cada medida em uma coordenada, o sistema precisa saber onde o sensor estava e para onde apontava em cada instante. Esse é o papel do POS (Position and Orientation System), que combina GNSS e uma unidade inercial (INS/IMU). Na prática, a qualidade da trajetória é o teto da qualidade da nuvem de pontos.
GNSS + INS: um corrige o outro
O GNSS entrega posição absoluta, mas em frequência baixa e sujeita a obstruções. A IMU mede acelerações e rotações em alta frequência, mas acumula deriva com o tempo. Fundidas, as duas fontes geram posição e atitude contínuas. Na linha gSpin da GEOSUN, isso acontece a 200 Hz, com posição de 0,02 m na horizontal e 0,03 m na vertical após o processamento.
Atitude: o erro que cresce com a distância
Um erro de atitude pequeno vira um deslocamento grande no terreno quanto mais longe está o alvo. Por isso a escolha da IMU importa. Nos modelos leves para drone, a atitude pós-processada (pitch/roll · heading) vai de 0,025°/0,080° (gSpin 112) a 0,015°/0,040° (gSpin 210) e 0,005°/0,017° (gSpin 310). Nos modelos de alta precisão (410/510/610), com giroscópio de fibra óptica ou a laser e entrada para sensor de roda, chega a 0,003°/0,010° e 0,002°/0,005°. É a diferença entre uma IMU para levantamento de entrada e uma para mobile mapping ou voo alto.
Por que pós-processar (PPK) em vez de confiar só no tempo real
A solução em tempo real serve para navegar; a de entrega é calculada depois, com todos os dados disponíveis. O Shuttle, software de trajetória da GEOSUN, processa GPS, GLONASS, BeiDou e Galileo e aplica filtragem para frente e para trás com suavização. Segundo o fabricante, o filtro em três passadas (frente-trás-frente) dispensa manobras de inicialização, como o voo em “8”, a aceleração e desaceleração e a estática após o pouso. O software também aceita acoplamento fraco ou forte, auxílio de odômetro e de estação total, e mantém a solução durante perdas de sinal GNSS. Ele lê o formato .imr da NovAtel e dados GNSS de várias marcas (NovAtel, Trimble, RINEX, RTCM).
A GEOSUN posiciona o Shuttle como um dos três softwares de trajetória GNSS/INS do mundo, ao lado do Inertial Explorer (NovAtel) e do POSPac (Trimble). O que pesa para o usuário é poder processar a trajetória com a ferramenta do próprio fabricante do POS, sem licença de terceiros.
Menos pontos de controle em campo
Para câmeras e sistemas mais simples, a GEOSUN tem o módulo PPK AGS212/213: 70 g (120 g com carcaça), 20 Hz e 2,2 W. O fabricante indica redução de mais de 80% nos pontos de controle. Pontos de verificação continuam sendo boa prática, mas como validação, não como muleta para uma trajetória ruim.
Na prática: checklist de trajetória
- Base GNSS em local aberto, próxima da área e gravando estático durante todo o voo.
- Alguns minutos de dados parados antes de iniciar a missão.
- IMU compatível com a altura de voo e o alcance do scanner: quanto mais longe o alvo, mais a atitude pesa.
- Processamento PPK com filtro para frente e para trás antes de gerar a nuvem.
Todos os payloads LiDAR da linha gAirHawk e os sistemas de mobile mapping gCollector usam POS da série gSpin e são processados no Shuttle. Quer dimensionar a IMU para o seu projeto? Fale com a engenharia.
Fonte: documentação técnica da GEOSUN (Shuttle, gSpin e módulo PPK), en.geosuntech.com.